Verortungssoftware für autonome Transportprozesse
Transport
Sigmatek erweitert seine Verortungssoftware »SLAMLoc« um neue SLAM-Funktionen, Sensorfusion und eine lokale Karte. Zusammen mit einer 3D-Streckenüberwachung sollen FTS und AMR Hindernisse besser erkennen, Umgehungsrouten schneller berechnen und Stillstände reduzieren.
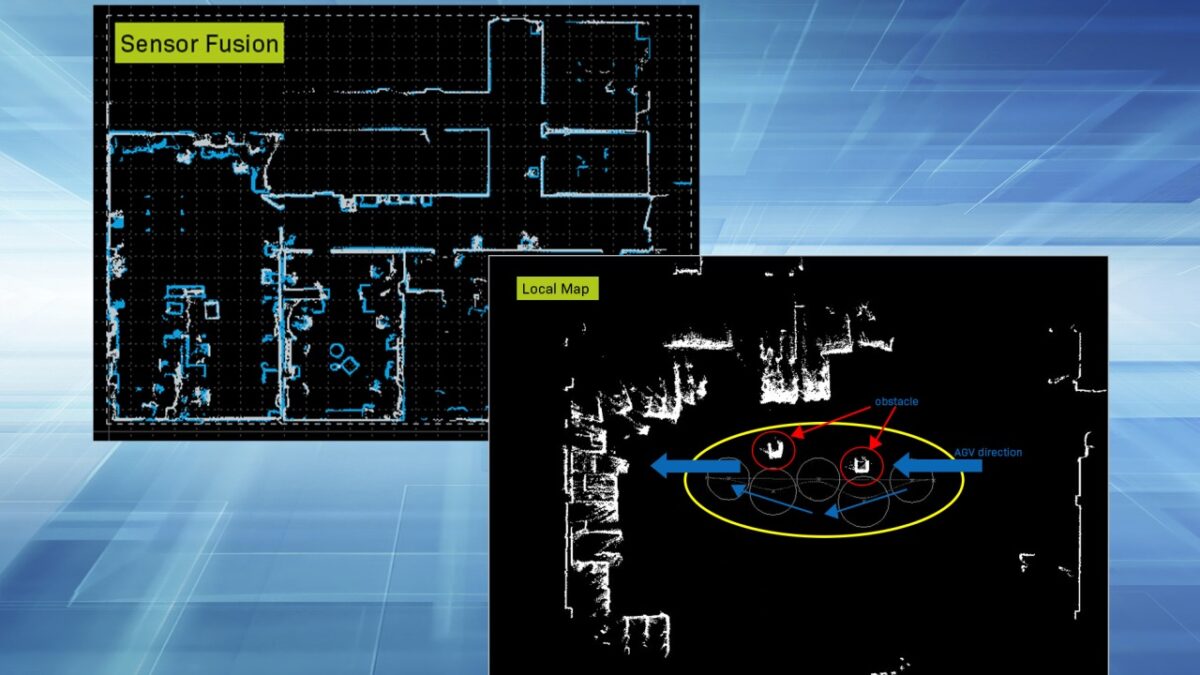
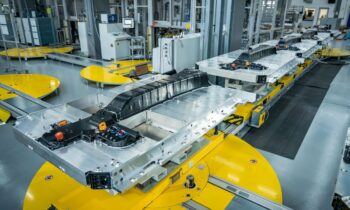
Erweiterte Funktionen sowie eine 3D-Streckenüberwachung verbessern die Navigation und Hinderniserkennung autonomer Fahrzeuge (Bild: Sigmatek).
Die Anforderungen an fahrerlose Transportsysteme (FTS) und autonome mobile Roboter (AMR) steigen: Produktionsumgebungen verändern sich dynamisch, temporäre Hindernisse tauchen kurzfristig auf und Sicherheitsanforderungen nehmen zu. Sigmatek erweitert daher die Funktionen in der Echtzeit-Verortungssoftware »SLAMLoc« für autonome Transportprozesse.
Sensorfusion für genauere Karten
Die neuen SLAM-Funktionen zielen darauf ab, die Navigation von FTS und AMR zuverlässiger zu machen. Bei der Sensorfusion werden Daten verschiedener am AGV (Automated Guided Vehicle) installierter Laserscanner zusammengeführt und in einer gemeinsamen Karte verarbeitet. Dadurch entsteht ein umfassenderes Bild der Umgebung. Auf dieser Basis lassen sich Karten präzisieren und Routen besser planen, auch in komplexen oder sich laufend verändernden Bereichen.
Ergänzend steht eine lokale Karte auf Abruf bereit. Sie erfasst in Echtzeit die aktuelle Situation rund um das Fahrzeug und berücksichtigt tatsächlich vorhandene Hindernisse. Erkennt das System ein kurzfristig auftretendes Hindernis, kann es auf dieser Datengrundlage unmittelbar eine angepasste Umgehungsroute berechnen. Das unterstützt flexible Fahrbewegungen und kann Stillstände reduzieren.
Diagnose ohne verfügbares Fahrzeug
Für Inbetriebnahme, Service und Optimierung bietet die Software eine Option zur detaillierten Fehlerbehebung. Damit lassen sich Situationen analysieren, ohne dass ein physisches Fahrzeug verfügbar sein muss. Typische Fragen betreffen etwa Stopps eines AGV, das Verlassen einer geplanten Route oder die Ursache einer Navigationsunterbrechung. Die Diagnose macht solche Abläufe nachvollziehbarer und unterstützt kürzere Serviceprozesse.
3D-Erkennung für anspruchsvolle Umgebungen
Neben den erweiterten SLAM-Funktionen überwacht die Softwarelösung »AGV Automation Visionary 3D« die Fahrroute dreidimensional. In Kombination mit einer oder zwei Kameras des Typs »Visionary-T Mini« von Sick wird die Umgebung des Fahrzeugs zusätzlich in 3D erfasst. Dadurch lassen sich auch Hindernisse erkennen, die für klassische 2D-Laserscanner schwer zu detektieren sind. Dazu zählen sehr kleine Objekte auf der Fahrstrecke, Treppen oder Abstufungen, leere Aufzugsschächte sowie Gabeln von Gabelstaplern.
Die 3D-Erkennung erweitert die Sicherheitsfunktionen und erhöht die Zuverlässigkeit autonomer Transportprozesse in industriellen Umgebungen.